RockMow Z130 AWD vejos robotas iki 30 arų
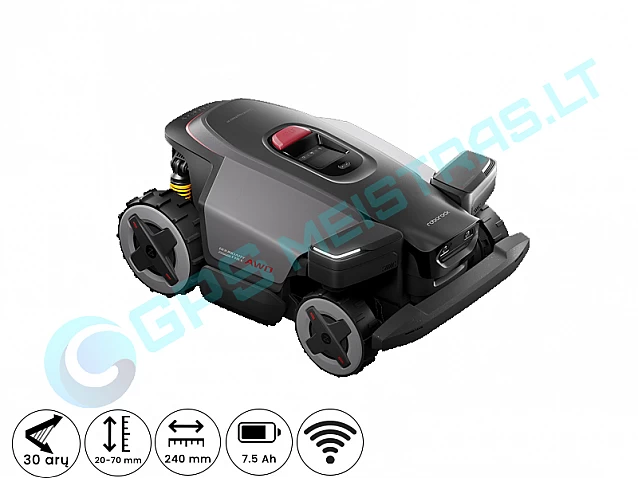
AWD 4-ių varančiųjų ratų vejos robotas
ESTO lizingas
Pasirinkite norimą terminą ir matysite preliminarią mėnesio įmoką pagal šios prekės kainą.
Galutinės sąlygos, galimi terminai ir pasiūlymas pateikiami pagal ESTO taikomas jūsų pirkimo metu galiojančias sąlygas.
Roborock RockMow Z130 AWD – premium klasės 4x4 vejos robotas su RTK, nRTK ir vSLAM navigacija
Roborock RockMow Z130 AWD – tai aukštesnės komplektacijos Z1 serijos vejos robotas, skirtas dideliems, iki 3000 m² ploto ir sudėtingesnio reljefo sklypams. Modelis išsiskiria visų keturių ratų pavara, aktyviu priekinių ratų vairavimu, dinamine pakaba ir pažangia kelių technologijų navigacijos sistema.
Robotas dirba be fizinio perimetro laido ir naudoja vietinę RTK referencinę anteną, mobiliojo ryšio pagrindu veikiančius nRTK korekcinius duomenis bei kameromis paremtą vSLAM aplinkos suvokimą. Šių sistemų derinys padeda tiksliai nustatyti roboto padėtį, stabiliai sekti suplanuotą maršrutą ir tęsti darbą vietose, kuriose palydovinis signalas gali būti silpnesnis.
Z130 AWD skirtas naudotojams, kuriems svarbus ne tik didelis darbo našumas, bet ir tikslus pjovimas, geresnis pravažumas, mažesnis vejos žalojimas posūkiuose bei išsamus roboto valdymas programėlėje.
Vaizdo įraše parodoma Roborock Z1 serijos roboto komplektacija, įkrovimo stotelės ir RTK antenos įrengimas, 4G ryšio aktyvavimas, pirminis roboto prijungimas bei vejos žemėlapio sudarymas programėlėje.
RTK referencinė antena
Komplekte esanti RTK referencinė antena sukuria vietinį korekcinių duomenų šaltinį ir padeda robotui itin tiksliai nustatyti savo padėtį sklype.
RTK antena montuojama atviroje vietoje, kurioje užtikrinamas geras palydovų matomumas. Programėlėje galima patikrinti pasirinktos montavimo vietos tinkamumą ir atlikti sistemos nustatymą.
Vietinė referencinė antena ypač naudinga dideliuose sklypuose, kuriuose reikalingas tikslus virtualių ribų sekimas ir stabilus roboto judėjimas suplanuotomis trajektorijomis.
nRTK korekcijos per mobilųjį ryšį
Roborock RockMow Z130 AWD naudoja ne tik fizinę RTK referencinę anteną, bet ir palaiko nRTK korekcinių pozicionavimo duomenų gavimą mobiliuoju ryšiu.
nRTK technologija korekcinius duomenis perduoda per 4G tinklą, todėl robotas gali naudotis tikslesniu palydoviniu pozicionavimu neapsiribodamas vien vietinės RTK antenos signalu.
RTK ir nRTK technologijų derinys suteikia daugiau lankstumo didesniuose sklypuose, o kartu su vSLAM kameromis padeda robotui tiksliau orientuotis vietose, kuriose tiesioginį palydovų matomumą riboja pastatai, medžiai ar kiti objektai.
Integruotas 4G modulis ir eSIM
Roborock RockMow Z130 AWD turi integruotą 4G modulį su eSIM. Mobilusis ryšys leidžia palaikyti ryšį su robotu net tada, kai visame sklype nėra stabilaus namų Wi-Fi signalo.
vSLAM navigacija kameromis
vSLAM sistema naudoja roboto kameras ir programinius algoritmus realiai aplinkai atpažinti, roboto judėjimui sekti bei orientacijai vejoje patikslinti.
Kameromis paremtas aplinkos suvokimas papildo RTK ir nRTK navigaciją. Tai ypač naudinga važiuojant šalia pastatų, po medžiais, prie tankių gyvatvorių arba kitose vietose, kuriose palydovų matomumas gali laikinai suprastėti.
Kameros taip pat padeda robotui atpažinti kliūtis, įvertinti aplinką ir saugiau pasirinkti važiavimo trajektoriją.
Sentisphere aplinkos suvokimas
RTK, nRTK, vSLAM, kameros ir roboto jutikliai veikia kaip bendra išmanioji aplinkos suvokimo sistema.
Robotas ne tik seka virtualiame žemėlapyje nustatytas ribas, bet ir analizuoja realią aplinką, atpažįsta priešais esančias kliūtis bei koreguoja savo judėjimą.
Toks navigacijos principas padeda užtikrinti stabilesnį ir savarankiškesnį darbą sudėtinguose bei dideliuose sklypuose.
Paprasta instaliavimo eiga
Roborock programėlėje pateikiamas nuoseklus instaliavimo vedlys, kuris padeda atlikti svarbiausius veiksmus nuo roboto įjungimo iki galutinio vejos žemėlapio paruošimo.
Automatinis žemėlapio kūrimas
Programėlėje esanti „Auto Mapping“ funkcija leidžia robotui automatiškai aptikti vejos ribas ir sukurti pradinį sklypo žemėlapį.
Automatinis žemėlapio sudarymas ypač patogus sklypuose, kuriuose veja turi aiškias fizines ribas, pavyzdžiui, trinkeles, bortelius, tvorą ar kitus lengvai atpažįstamus kraštus.
Sukūrus pradinį žemėlapį, jo ribas galima patikrinti ir tiksliai pakoreguoti Roborock programėlėje.
Rankinis ribų nustatymas
Sudėtingesnės formos sklypuose ribas galima sukurti rankiniu būdu, valdant robotą programėlėje ir apvažiuojant norimos pjovimo teritorijos kraštus.
Toks būdas leidžia tiksliai pažymėti zonas šalia gėlynų, terasų, tvenkinių, tvorų, vaikų žaidimų aikštelių ir kitų objektų.
Prireikus jau sukurtas virtualias ribas galima redaguoti neperkuriant viso žemėlapio.
Išsamus sklypo valdymas programėlėje
Sukūrus pagrindinį žemėlapį, Roborock programėlėje galima valdyti atskiras vejos zonas, pravažiavimus, draudžiamas teritorijas, pjovimo grafikus ir kitus roboto darbo parametrus.
AWD visų ratų pavara
Roborock RockMow Z130 AWD turi keturis varančiuosius ratus, kurie užtikrina geresnį sukibimą ir pravažumą sudėtingame reljefe.
Visų ratų pavara padeda robotui stabiliau dirbti šlaituose, ant nelygios vejos, važiuojant per duobes, iškilimus ar sudėtingesnius perėjimus.
Keturi varantieji ratai padeda išlaikyti trauką net tada, kai vienas arba keli ratai trumpam praranda gerą kontaktą su paviršiumi.
Active Steering
Aktyvaus vairavimo sistema valdo priekinių ratų pasukimą, todėl robotas posūkius gali atlikti tiksliau ir sklandžiau nei modeliai, kurie sukasi prasukdami ratus vietoje.
Švelnesni posūkiai padeda sumažinti vejos paviršiaus pažeidimą, ypač drėgnesnėje, minkštesnėje arba naujai įrengtoje vejoje.
Active Steering taip pat padeda robotui tiksliau sekti sudėtingos formos ribas ir manevruoti siauresnėse vietose.
Dynamic Suspension dinaminė pakaba
Dinaminė pakaba leidžia roboto ratams geriau prisitaikyti prie reljefo ir išlaikyti stabilesnį kontaktą su žeme.
Važiuojant per nelygumus, šlaitus ar sudėtingesnius perėjimus, pakaba padeda išlaikyti stabilesnę roboto padėtį ir tolygesnį pjovimo mechanizmo aukštį.
AWD pavaros, Active Steering ir Dynamic Suspension derinys ypač naudingas dideliuose sklypuose, kuriuose reljefas nėra visiškai lygus.
Iki 80 % nuolydžiai
Roborock RockMow Z130 AWD pritaikytas įveikti iki 80 % nuolydį, kuris atitinka maždaug 38,7° kampą.
Toks pravažumas leidžia robotą naudoti sklypuose su statesniais šlaitais, kalneliais ir kitomis reljefo vietomis, kuriose paprastesni vejos robotai gali prarasti sukibimą.
Realus roboto pravažumas priklauso nuo grunto tvirtumo, žolės drėgnumo, šlaito ilgio, paviršiaus nelygumų ir kitų sąlygų.
Iki 8 cm aukščio kliūtys
Pažangi važiuoklė leidžia robotui įveikti iki 8 cm aukščio kliūtis ir nelygumus.
Tai gali būti nedideli borteliai, įdubimai, šaknys, nelygūs pravažiavimai ar perėjimai tarp skirtingų paviršių.
Siekiant patikimiausio darbo, pravažiavimai tarp pjovimo zonų turėtų būti kuo lygesni ir neturėti stačių vertikalių kraštų.
PreciEdge kraštų pjovimas
„PreciEdge“ kraštų pjovimo sistema skirta sumažinti prie sienų, bortelių ir kitų ribų liekančios nenupjautos žolės juostą.
Sistema leidžia pjovimo mechanizmui priartėti iki maždaug 3 cm nuo tinkamai įrengto krašto. Galutinis rezultatas priklauso nuo krašto formos, aukščio, šalia esančios dangos ir roboto nustatymų.
Dėl tikslesnio kraštų pjovimo sumažėja poreikis dažnai naudoti rankinį trimerį.
Šešių peilių pjovimo sistema
Roborock RockMow Z130 AWD turi 24 cm pločio pjovimo diską su šešiais laisvai judančiais peiliukais.
Šešių peilių sistema padeda tolygiau paskirstyti pjovimo apkrovą, efektyviai smulkinti žolę ir išlaikyti tvarkingą pjovimo rezultatą tankesnėje vejoje.
Pjovimo aukštį galima reguliuoti programėlėje, todėl skirtingoms vejos zonoms galima parinkti tinkamiausią žolės aukštį.
Didelis darbo našumas
Z130 AWD sukurtas iki 3000 m² vejoms, todėl turi didesniam plotui pritaikytą darbo našumą ir efektyvius pjovimo maršrutus.
Sistemingai važiuodamas lygiagrečiomis trajektorijomis robotas mažiau kartoja jau nupjautas vietas ir gali efektyviau prižiūrėti didelį sklypą.
Prireikus robotas automatiškai grįžta į įkrovimo stotelę, pasikrauna ir tęsia darbą nuo tos vietos, kurioje buvo sustojęs.
Pagrindiniai Roborock RockMow Z130 AWD privalumai
Kam tinka Roborock RockMow Z130 AWD?
Roborock RockMow Z130 AWD rekomenduojamas dideliems, iki 3000 m² ploto sklypams, kuriuose reikalingas didelis darbo našumas, geras pravažumas ir pažangi navigacija.
Techninės specifikacijos
Pakuotėje rasite
| Vejos robotas | |
| Kelių pjovimo zonų kurimas | Taip |
| Rekomenduojamas vejos pjovimo dydis | 30 arų |
| Serijos modelis | RockMow Z130 AWD |
| Technologija | RTK / nRTK + VSLAM + VISION |
| Pjovimo aukštis | 20–70 mm |
| Pjovimo plotis | 24 cm |
| Akumuliatoriaus talpa | 7,5 Ah |
| Virtuali riba | Taip |
| Pjovimo maršrutas | Sistemingas, lygiagrečiomis juostomis |
| Automatinis įkrovimas | Taip |
| Kraštų pjovimas | PreciEdge – papildomas modulis |
| Varomieji ratai | AWD |
| WiFi | Taip |
| Valdymas programėle | Taip |
| Pjovimo aukščio valdymas programėle | Taip |
| GPS apsauga nuo vagystės | Taip, vietos sekimas per integruotą 4G modulį |
| Maksimalus nuolydis | 80 % |
| Triukšmas | 61 dB(A) |
| Apsauga nuo vandens | IPX6 |
| Autonominio žemėlapio sudarymas | AI žemėlapio sudarymas |
| Svoris | 21,3 kg |
| 4G | Taip, integruotas modulis |
| Buvimo vietos nustatymo sistem | RTK / Network RTK + VSLAM + vaizdo kameros |
| Nepjovimo zonos kūrimas | Taip |
| Perimetro kabelis | Nėra |
| Pjovimo metodai | Pjovimas pagal žemėlapį ir nustatytą grafiką |
| Prisijungimas prie vejos roboto | Wi-Fi, Bluetooth; integruotas 4G |
| Žemėlapio redagavimas | Taip |