RockMow S115 vejos robotas iki 15 arų su kraštų pjovimu
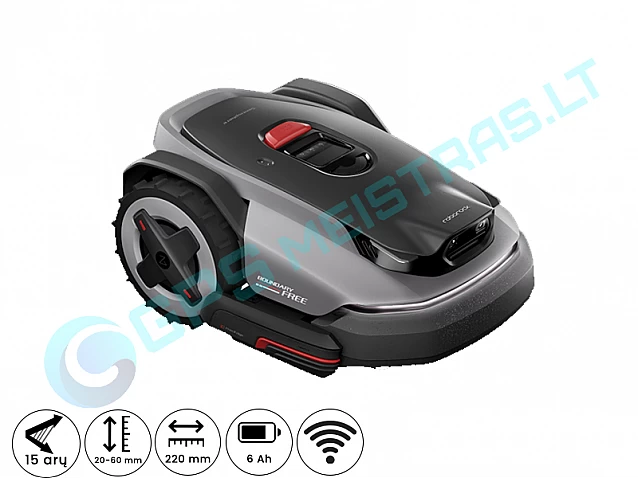
Robotas su trimeriu!
ESTO lizingas
Pasirinkite norimą terminą ir matysite preliminarią mėnesio įmoką pagal šios prekės kainą.
Galutinės sąlygos, galimi terminai ir pasiūlymas pateikiami pagal ESTO taikomas jūsų pirkimo metu galiojančias sąlygas.
Roborock RockMow S115 – išmanus vejos robotas iki 1500 m² su nRTK, kamerų navigacija ir kraštų pjovimu
Roborock RockMow S115 – tai pažangus S1 serijos vejos robotas, skirtas iki 1500 m² dydžio vejoms. Jis dirba be fizinio perimetro kabelio, o sklypo ribos, pjovimo zonos, pravažiavimai ir draudžiamos teritorijos kuriamos virtualiai Roborock programėlėje.
Roboto navigacijai naudojamas nRTK pozicionavimas ir kameromis pagrįsta aplinkos suvokimo sistema. Toks technologijų derinys padeda robotui tiksliai sekti sukurtą žemėlapį, atpažinti vejos ribas, orientuotis sudėtingesnėse vietose ir išvengti priešais esančių kliūčių.
Didesniam plotui pritaikytas S115 ypač tinka sklypams, kuriuose yra kelios pjovimo zonos, pravažiavimai, gėlynai, medžiai, terasos ar kitos programėlėje valdomos teritorijos. PreciEdge kraštų pjovimo sistema padeda sumažinti prie bortelių ir kitų vejos ribų liekančios nenupjautos žolės kiekį.
nRTK pozicionavimas be vietinės antenos
nRTK leidžia robotui internetu gauti tikslius palydovinės navigacijos korekcinius duomenis. Dėl to tinkamomis sąlygomis galima apsieiti be sklype montuojamos fizinės RTK referencinės antenos.
Šis sprendimas supaprastina įrengimą, nes nereikia ieškoti tinkamos vietos antenai, montuoti jos ant pastato sienos, stulpo ar kito aukštesnio paviršiaus.
Tačiau nRTK veikimui būtinas pastovus interneto ryšys. RockMow S115 standartinėje komplektacijoje neturi integruoto 4G modulio, todėl interneto ryšys robotui perduodamas per sklypo Wi-Fi tinklą.
Stereo Vision kamerų navigacija
Robote įrengtos kameros padeda jam analizuoti realią aplinką, atpažinti vejos ribas, pastebėti kliūtis ir pasirinkti tinkamą važiavimo trajektoriją.
Kameromis pagrįstas aplinkos suvokimas papildo nRTK pozicionavimą ir yra ypač naudingas šalia pastatų, medžių, gyvatvorių bei kitose vietose, kuriose palydovų matomumas gali būti prastesnis.
Kameros taip pat padeda robotui aptikti aiškias vejos ribas ir palengvina automatinį pradinio žemėlapio kūrimą.
Naudojant nRTK režimą, Wi-Fi ryšys turi veikti ne tik prie namo ar įkrovimo stotelės, bet ir visoje roboto pjovimo teritorijoje bei pravažiavimuose tarp atskirų zonų.
Jeigu tolimesnėse sklypo vietose Wi-Fi ryšys dingsta arba yra labai silpnas, nRTK korekcinių duomenų perdavimas gali sutrikti. Tokiu atveju rekomenduojama išplėsti Wi-Fi tinklą, įsigyti papildomą 4G modulį arba naudoti vietinę RTK referencinę anteną.
Papildomai įsigyjamas 4G modulis
Roborock RockMow S1 serijos modeliuose mobiliojo ryšio modulis nėra integruotas į standartinę roboto komplektaciją.
Įkrovimo stotelės įrengimas
Įkrovimo stotelę rekomenduojama statyti ant lygaus paviršiaus, atviroje vietoje ir netoli elektros maitinimo šaltinio.
Prieš stotelę turi likti pakankamai laisvos vietos, kad robotas galėtų tiesiai privažiuoti, tiksliai įvažiuoti į įkrovimo vietą ir iš jos išvažiuoti.
Įkrovimo pagrindas pritvirtinamas komplekte esančiais tvirtinimo elementais, kad darbo metu nejudėtų ir nekeistų savo padėties.
Navigacijos režimo pasirinkimas
Pirminio nustatymo metu Roborock programėlėje pasirenkamas konkrečiam sklypui tinkamiausias pozicionavimo režimas.
Vejos paruošimas žemėlapio kūrimui
Prieš pradedant kartografavimą rekomenduojama apžiūrėti visą sklypą ir pašalinti ant vejos esančius daiktus, kurie galėtų trukdyti robotui.
Reikėtų surinkti žaislus, žarnas, laidus, smulkias šakas, įrankius ir kitus laikinai ant vejos esančius objektus. Taip pat svarbu įvertinti duobes, stačius kraštus, tvenkinius ir kitas potencialiai pavojingas vietas.
Kuriant žemėlapį rekomenduojama eiti netoli roboto ir stebėti jo judėjimą. Taip galima laiku pakoreguoti netiksliai atpažintą ribą arba rankiniu būdu apvesti sudėtingesnę sklypo vietą.
Automatinis žemėlapio kūrimas
Roborock programėlėje galima pradėti automatinį vejos kartografavimą. Robotas važiuoja palei aptinkamas vejos ribas ir palaipsniui sukuria pagrindinį pjovimo teritorijos žemėlapį.
Automatinis žemėlapio kūrimas geriausiai veikia tada, kai veja turi aiškias ir kameromis lengvai atpažįstamas ribas, pavyzdžiui, trinkeles, bortelius, sieneles ar aiškiai atskirtą augmeniją.
Kartografavimo metu naudotojas turėtų stebėti roboto pasirenkamą trajektoriją ir prireikus perimti valdymą programėlėje.
Rankinis ribų nustatymas
Jeigu dalies ribų robotas automatiškai neatpažįsta arba sklypas yra sudėtingos formos, robotą galima valdyti rankiniu būdu programėlėje.
Virtualiu valdymo pultu robotas vedamas palei norimos pjovimo teritorijos kraštą. Taip galima tiksliai pažymėti ribas šalia terasų, gėlynų, tvenkinių, tvorų, medžių grupių ir kitų objektų.
Rankinis valdymas taip pat naudojamas kuriant pravažiavimus tarp atskirų vejos zonų.
Kokius objektus galima sukurti žemėlapyje?
Programėlėje galima sukurti ne tik pagrindinę pjovimo teritoriją, bet ir papildomus žemėlapio objektus, kurie padeda robotui tinkamai judėti didesniame ir sudėtingesniame sklype.
Draudžiamos No-Go zonos
Žemėlapyje galima pažymėti teritorijas, į kurias robotas neturi važiuoti. Tai ypač aktualu aplink tvenkinius, gėlynus, medelius, lauko baldus, batutus ar laikinai remontuojamas vejos vietas.
Draudžiama zona sukuriama programėlėje apibrėžiant jos ribas. Prireikus ją galima redaguoti, perkelti arba pašalinti.
Virtualios No-Go zonos leidžia keisti sklypo nustatymus nekasant ir neperklojant fizinio perimetro laido.
Pravažiavimai tarp zonų
Jeigu sklype yra kelios atskiros vejos dalys, tarp jų galima sukurti virtualų pravažiavimą. Juo robotas juda iš vienos pjovimo zonos į kitą nepjaudamas tarpinės dangos.
Pravažiavimas gali būti vedamas per trinkeles, taką ar kitą robotui fiziškai įveikiamą paviršių.
Kuriant pravažiavimą robotas programėlėje rankiniu būdu nuvedamas nuo vienos zonos iki kitos ir išsaugomas jo judėjimo maršrutas.
Žemo aptikimo zonos
Programėlėje galima pažymėti teritorijas, kuriose robotui sudėtinga kameromis atpažinti aiškią vejos ribą.
Tai gali būti vietos, kuriose veja pereina į labai panašios spalvos paviršių, nėra aiškaus bortelio arba aplinkos kontrastas yra per mažas.
Pažymėjus tokią zoną, robotui suteikiama papildoma informacija apie konkrečios teritorijos ribas ir pageidaujamą elgesį joje.
Žemėlapio redagavimas
Užbaigus pradinį kartografavimą, sukurtą žemėlapį galima peržiūrėti ir koreguoti Roborock programėlėje.
Atskiras kiekvienos zonos valdymas
RockMow S115 ypač naudingas sudėtingesnės formos sklypuose, nes kiekvienai sukurtai vejos zonai galima pritaikyti individualius pjovimo nustatymus.
PreciEdge kraštų pjovimas
Vienas svarbiausių RockMow S115 privalumų – tikslesniam vejos pakraščių pjovimui skirta PreciEdge sistema.
Ji padeda pjovimo mechanizmui priartėti maždaug iki 3 cm nuo tinkamai įrengtų bortelių, sienelių, trinkelių ir kitų aiškių vejos ribų.
Tai sumažina prie kraštų liekančios aukštesnės žolės juostą ir poreikį reguliariai naudoti rankinį trimerį.
Tvarkingas sisteminis pjovimas
RockMow S115 pjauna veją suplanuotomis ir nuosekliomis trajektorijomis, o ne juda visiškai atsitiktine kryptimi.
Toks pjovimo principas padeda efektyviau išnaudoti darbo laiką, mažiau kartoti jau nupjautas vietas ir išlaikyti vienodesnį vejos vaizdą.
Programėlėje galima keisti pjovimo kryptį, kad laikui bėgant vejoje nesusidarytų nuolat tos pačios ratų vėžės.
Iki 1500 m² per dieną
RockMow S115 pritaikytas iki 1500 m² vejoms ir gali sistemingai prižiūrėti didesnį plotą, suskirstytą į kelias pjovimo zonas.
Robotui neužbaigus visos užduoties vienu įkrovimu, jis automatiškai grįžta į įkrovimo stotelę, pasikrauna ir tęsia darbą nuo tos vietos, kurioje buvo sustojęs.
Realus dienos našumas priklauso nuo sklypo formos, žolės aukščio, reljefo, kliūčių, zonų skaičiaus, pravažiavimų ir kitų darbo sąlygų.
Kliūčių atpažinimas
Stereo Vision kamerų sistema padeda robotui pastebėti ant vejos esančius objektus ir, kai įmanoma, juos apvažiuoti.
Sistema gali padėti sumažinti susidūrimų su kasdieniais kiemo objektais tikimybę, tačiau prieš darbą vis tiek rekomenduojama nuo vejos surinkti smulkius, plonus ir sunkiai pastebimus daiktus.
Adaptive Terrain Traversal
Roboto važiuoklė ir valdymo algoritmai padeda prisitaikyti prie vejos nelygumų, nedidelių įdubimų, perėjimų ir banguoto reljefo.
Prisitaikymas prie reljefo leidžia robotui stabiliau judėti skirtingose sklypo vietose ir išlaikyti nuoseklesnę pjovimo trajektoriją.
Siekiant patikimiausio darbo, duobes, stačius bortelius ir kitus sunkiai pravažiuojamus objektus rekomenduojama sutvarkyti arba pažymėti kaip draudžiamas zonas.
Iki 45 % nuolydžiai
Roborock RockMow S115 gali dirbti vejose su nuolydžiais iki 45 %, todėl tinka ne tik visiškai lygiems, bet ir banguotiems ar šiek tiek kalvotesniems sklypams.
Realus roboto pravažumas priklauso nuo šlaito ilgio, vejos drėgnumo, grunto tvirtumo, žolės būklės ir kitų aplinkybių.
Šlaito apačioje ir viršuje rekomenduojama palikti pakankamai vietos robotui saugiai apsisukti bei pakeisti važiavimo kryptį.
Wildlife-Friendly režimas
Wildlife-Friendly funkcija skirta sumažinti roboto darbo poveikį naktį aktyviems smulkiems gyvūnams.
Naudojant šį režimą ribojamas roboto darbas nakties metu, kai vejoje gali pasirodyti ežiai ir kiti sunkiau kameromis pastebimi gyvūnai.
Net ir naudojant išmanų kliūčių atpažinimą rekomenduojama robotą programuoti darbui dienos metu, kai aplinkos matomumas yra geresnis.
Pagrindiniai Roborock RockMow S115 privalumai
Kam tinka Roborock RockMow S115?
Roborock RockMow S115 rekomenduojamas iki 1500 m² dydžio vejoms, kurių savininkams svarbus paprastas instaliavimas, virtualios ribos, kelių zonų valdymas, tikslus sisteminis pjovimas ir tvarkingesni vejos kraštai.
Techninės savybės
| Vejos robotas | |
| Technologija | GPS/RTK |
| Varomieji ratai | 2 galiniai (RWD) |