Kodėl robotas nepervažiuoja į kitą zoną?
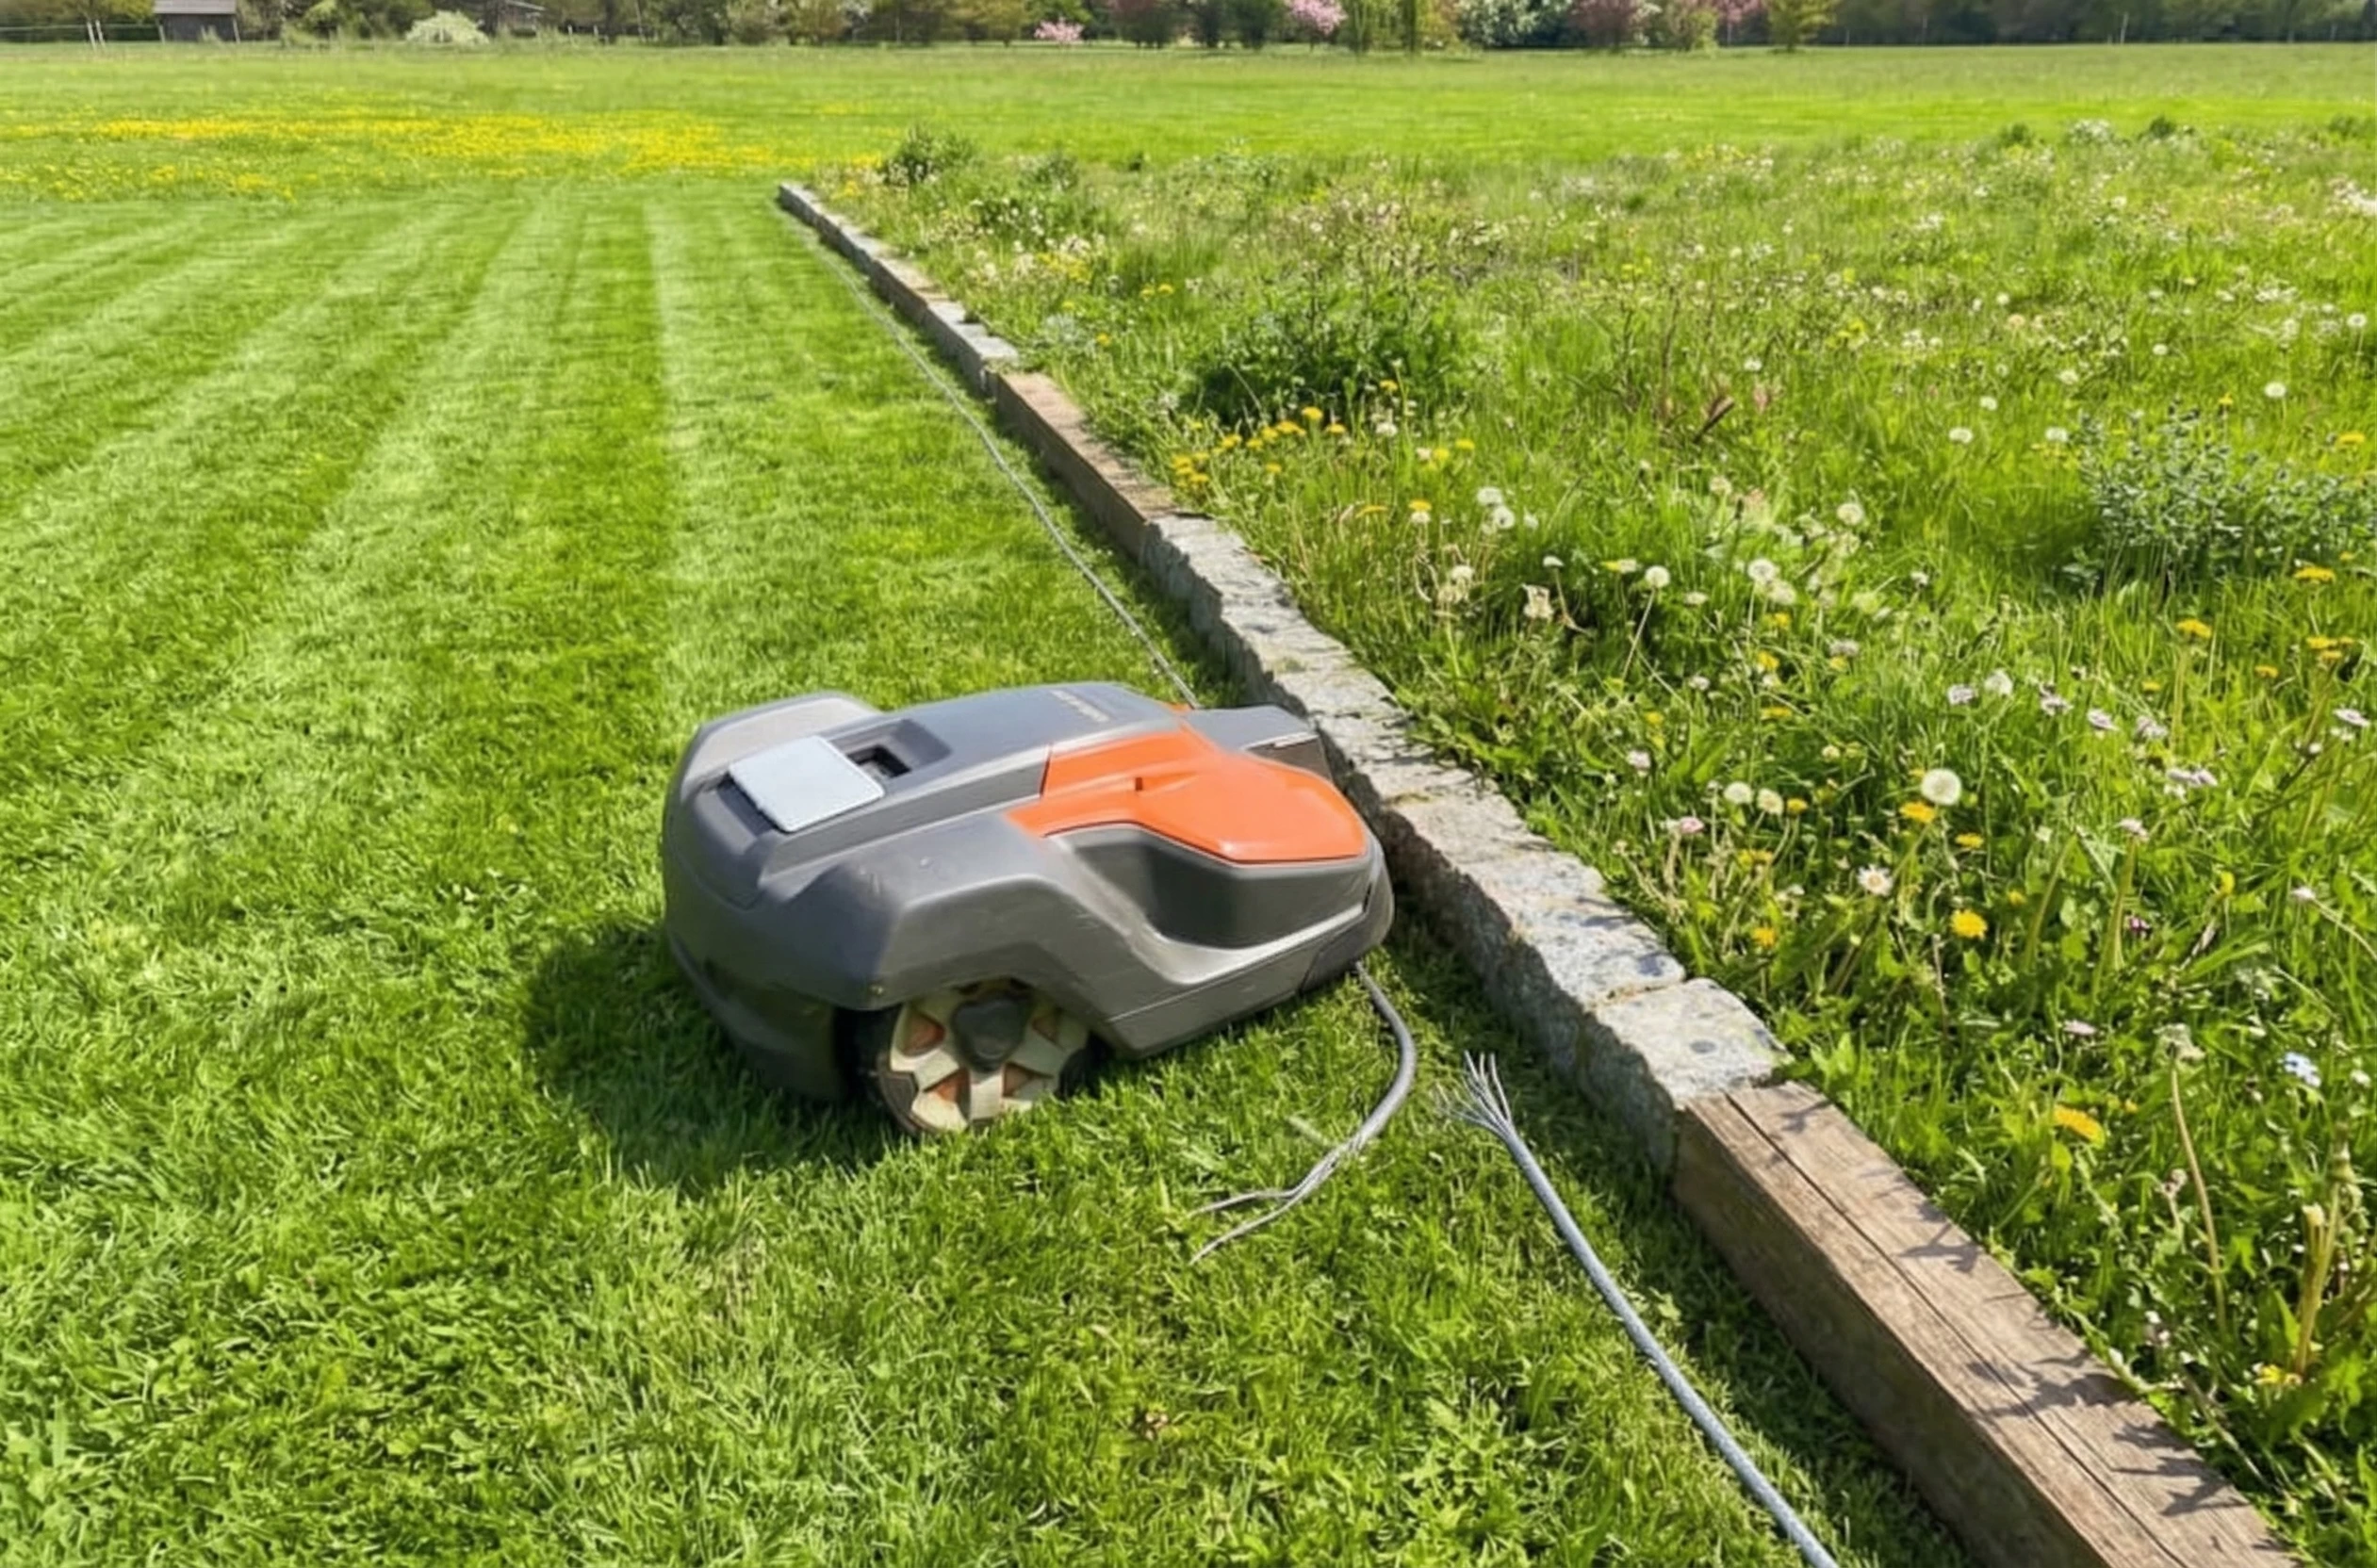
Žoliapjovė robotas nepervažiuoja į kitą zoną dažniausiai todėl, kad perėjimas tarp vejos dalių yra per siauras, netiksliai pažymėtas žemėlapyje arba tam maršrutui nėra tinkamai pritaikyti nustatymai. Dažnu atveju tai nėra gedimas – situacija, kai vejos robotas nevažiuoja į kitą zoną, dažniau susijusi su navigacija, maršruto nustatymais ir neteisingai panaudota „Narrow passage“ funkcija. Praktikoje ši problema dažniausiai išryškėja tada, kai robotas vieną zoną pjauna tvarkingai, tačiau sustoja ties siauru perėjimu, apsisuka arba vis kartoja tą pačią trajektoriją. Tokiose situacijose svarbu ne tik patikrinti pačią pravažiavimo vietą, bet ir įvertinti, ar žemėlapyje bei programėlėje robotui aiškiai nurodyta, kaip jis turi judėti tarp atskirų plotų.
Kodėl robotui sunku pervažiuoti iš vienos zonos į kitą?
Robotui sunku pervažiuoti iš vienos zonos į kitą, nes jam reikia pakankamai vietos stabiliam judėjimui ir aiškiai nustatyto maršruto. Kai perėjimas tarp zonų yra siauras, netiksliai pažymėtas arba logiškai neaiškus, robotas jo nelaiko patikimu keliu.
Koks pravažiavimo plotis dažniausiai tampa problema robotui?
Problema robotui dažniausiai tampa toks pravažiavimas, kuriame jam neužtenka vietos stabiliai išlaikyti kryptį. Per siauras tarpas riboja roboto posūkio kampą, mažina trajektorijos tikslumą ir verčia jį nuolat koreguoti judėjimą.
Kodėl robotas pasiekia koridorių, bet apsisuka?
Robotas apsisuka todėl, kad koridorius jam nėra atpažįstamas kaip saugus ir logiškas kelias į kitą zoną. Tokiu atveju jis pasiekia siaurą vietą, įvertina trajektoriją kaip nepatikimą ir grįžta atgal.
Taip nutinka, kai perėjimas nėra tinkamai įtrauktas į žemėlapį, kai zonų nustatymai vejos robotui neapima konkrečios jungties arba kai neaktyvuota „Narrow passage“ funkcija. Praktikoje tai viena dažniausių situacijų, kai vartotojui atrodo, kad robotas nepervažiuoja į kitą zoną, nors problema kyla ne dėl techninio gedimo, o dėl navigacijos nustatymų. Tokie atvejai rodo, kad robotui reikia ne spėjimų, o tiksliai aprašyto maršruto.
Kas yra „Narrow passage“ funkcija?
„Narrow passage“ funkcija yra skirta tam, kad robotas atpažintų ir įveiktų siaurus perėjimus tarp atskirų vejos zonų. Tai specialus navigacijos sprendimas, padedantis robotui pravažiuoti vietas, kur standartinis zonų paskirstymas ne visada veikia tiksliai.
Kada ši funkcija tampa būtina?
Ši funkcija tampa būtina tada, kai robotui perėjimas tarp zonų kelia navigacijos sunkumų. Dažniausiai tai būna siauras tarpas tarp dviejų vejos plotų, ilgas koridorius, pravažiavimas palei tvorą arba jungtis tarp priekinės ir galinės sklypo dalies.
Tokiose situacijose robotas gali pasiekti perėjimo pradžią, bet nepriimti sprendimo važiuoti toliau. Būtent čia „Narrow passage“ funkcija tampa naudinga, nes padeda robotui ne atsitiktinai ieškoti kelio, o judėti pagal aiškiau apibrėžtą logiką.
Kuo „Narrow passage“ skiriasi nuo įprasto zonų nustatymo?
„Narrow passage“ nuo įprasto zonų nustatymo skiriasi tuo, kad ji sprendžia ne tik klausimą, kur robotas turi pjauti, bet ir kaip jis turi pravažiuoti sudėtingą jungtį. Įprasti zonų nustatymai vejos robotui apibrėžia atskiras teritorijas, tačiau ne visada pakankamai tiksliai nusako perėjimą tarp jų.
Dėl šios priežasties robotas gali žinoti, kad kita zona egzistuoja, bet neturėti aiškaus sprendimo, kaip ją pasiekti. Ši funkcija orientuota būtent į siaurą jungtį, roboto elgesį koridoriuje ir maršruto tęstinumą. Būtent todėl sklypuose su sudėtingesne geometrija ji dažnai lemia realų rezultatą.
Kaip tinkamai sukonfigūruoti „Narrow passage“ funkciją?
Tinkama „Narrow passage“ konfigūracija prasideda nuo realios pravažiavimo vietos įvertinimo ir tikslaus jos pažymėjimo žemėlapyje. Vien funkcijos įjungimas be papildomo patikrinimo dažnai neduoda laukiamo rezultato.
Ką reikia patikrinti prieš aktyvuojant funkciją?
Prieš aktyvuojant funkciją reikia patikrinti, ar pravažiavimas robotui realiai tinkamas. Svarbiausia įvertinti, ar nėra kliūčių iš šonų, ar koridorius aiškus, ar žemėlapyje sujungtos abi zonos ir ar robotas turi pakankamai vietos pravažiuoti nesikoreguodamas kas kelis centimetrus.
Ypač svarbu įsitikinti, kad siauras pravažiavimas robotui nėra tik teoriškai pravažiuojamas. Tarpas gali atrodyti pakankamas žiūrint iš viršaus, tačiau praktikoje kliūtis sukuria šoniniai kraštai, kampai ar net netolygus reljefas. Tik toks patikrinimas leidžia tiksliai nuspręsti, ar problema išsprendžiama nustatymais.
Kaip pažymėti siaurą pravažiavimą žemėlapyje?
Siaurą pravažiavimą žemėlapyje reikia pažymėti tiksliai ten, kur robotas realiai turi važiuoti. Maršrutas turi atitikti tikrą judėjimo liniją, o ne apytikslę praėjimo vietą.
Netikslus sužymėjimas dažnai sukuria situaciją, kai robotas juda link perėjimo, tačiau pasirenka netinkamą kampą arba per anksti pradeda trajektorijos korekciją. Tokiu atveju atrodo, kad robotas nepasiekia kitos zonos, nors tikroji klaida slypi pačiuose žemėlapio nustatymuose. Kuo tikslesnis perėjimo pažymėjimas, tuo stabilesnis galutinis rezultatas.
Kodėl po pakeitimų būtina atlikti testinį pravažiavimą?
Po pakeitimų būtina atlikti testinį pravažiavimą todėl, nes nustatymai turi būti patikrinti realiomis sąlygomis. Programėlėje pažymėtas maršrutas dar negarantuoja, kad robotas jį interpretuos tiksliai.
Bandymo metu matosi, ar robotas tiesiai įvažiuoja į koridorių, ar nepradeda svyruoti, ar nesustoja ties įėjimu ir ar saugiai pasiekia kitą zoną. Tik toks stebėjimas leidžia suprasti, ar reikia papildomos korekcijos. Praktikoje būtent testinis pravažiavimas parodo, ar nustatymai yra ne tik teoriškai teisingi, bet ir realiai veikia.
Kokios klaidos dažniausiai trukdo robotui pravažiuoti siaurą koridorių?
Dažniausios klaidos yra per siauras fizinis perėjimas, netikslus žemėlapis ir netinkamai sujungtos zonos. Šios problemos pasitaiko dažniau nei paties roboto gedimai.
Vartotojai neretai daug dėmesio skiria funkcijų aktyvavimui, tačiau praleidžia svarbiausią etapą – tikslų realios situacijos įvertinimą. Todėl susidaro uždaras ratas: funkcija įjungiama, bet vejos robotas nevažiuoja į kitą zoną ir po pakeitimų.
Kodėl vien nustatymų neužtenka, kai koridorius per siauras fiziškai?
Vien nustatymų neužtenka, nes programinės funkcijos negali kompensuoti fizinės erdvės trūkumo. Robotui reikia realios manevravimo vietos, o ne tik papildomos komandos žemėlapyje.
Kai koridorius per siauras, robotas gali liesti kraštus, prarasti kryptį arba nebegalėti sklandžiai tęsti judėjimo. Tada net aktyvi „Narrow passage“ funkcija nekompensuoja fizinio trūkumo. Tokiose situacijose kartais efektyviau koreguoti patį pravažiavimą nei ieškoti dar vieno nustatymo.
Kaip netikslus zonų žemėlapis klaidina robotą?
Netikslus zonų žemėlapis klaidina robotą todėl, nes keičia maršruto kryptį ir perėjimo suvokimą. Blogai pažymėtos ribos, netikslus įvažiavimo kampas arba neaiškus jungties taškas lemia, kad robotas perėjimą vertina kaip nepatikimą.
Dėl šios priežasties kyla situacija, kai robotas nepervažiuoja į kitą zoną net ten, kur fiziškai pravažiuoti galėtų. Toks neatitikimas rodo, kad navigacijai svarbus ne tik sklypo planas, bet ir jo tikslumas. Kuo sudėtingesnis sklypo išdėstymas, tuo didesnę reikšmę turi taisyklingai sudarytas žemėlapis.
Ką daryti, jeigu robotas vis tiek nepervažiuoja į kitą zoną?
Tokiu atveju reikėtų pakartotinai patikrinti pravažiavimo vietą, žemėlapį ir funkcijos nustatymus. Skubota išvada, kad įranga sugedo, šioje situacijoje dažniausiai būna netiksli.
Ką verta peržiūrėti pirmiausia?
Naudingiausia veikti nuosekliai. Pirmiausia įvertinti fizinį koridorių. Toliau peržiūrėti žemėlapį. Po to įsitikinti, kad įjungta „Narrow passage“ funkcija. Galiausiai atlikti testinį pravažiavimą. Toks veiksmų eiliškumas padeda greičiau rasti konkrečią priežastį.
Didelė dalis problemų paaiškėja būtent šiame etape. Kai pravažiavimo plotis robotui yra ribinis arba maršrutas pažymėtas netiksliai, robotas kartoja tą patį elgesį nepriklausomai nuo kitų nustatymų.
Kada jau reikia specialisto pagalbos?
Specialisto pagalbos gali prireikti tada, kai sklypas turi kelias zonas, sudėtingą geometriją, ilgesnius koridorius arba robotas kartoja tą pačią klaidą po kelių bandymų. Tokiais atvejais savarankiškas reguliavimas ne visada leidžia tiksliai nustatyti priežastį.
Pagalba taip pat naudinga tada, kai perėjimas atrodo pravažiuojamas, tačiau robotas nepasiekia kitos zonos net po kelių korekcijų. Tokia situacija dažniausiai rodo, kad reikia tikslesnio maršruto suformavimo arba platesnio visų zonų nustatymų peržiūrėjimo.
Kaip pasirinkti robotą sklypui su keliomis zonomis ir siaurais pravažiavimais?
Sklypui su keliomis zonomis ir siaurais pravažiavimais verta rinktis robotą, pritaikytą tiksliam judėjimui tarp atskirų vejos dalių. Svarbu įvertinti ne tik deklaruojamą pjovimo plotą, bet ir navigacijos galimybes, zonų valdymą bei funkcijas, padedančias robotui sklandžiai įveikti siauresnius perėjimus.
Prieš perkant naudinga palyginti skirtingus vejos robotų modelius ir įvertinti, kaip jie pritaikyti sudėtingesniam sklypo išdėstymui. Taip pat verta pasidomėti, kaip parenkamas vejos roboto plotas, nes netinkamai pasirinktas modelis gali prasčiau judėti tarp zonų ir ne taip efektyviai dirbti visame sklype. Tinkamai parinktas robotas dažniausiai reiškia stabilesnį darbą ir mažesnį papildomų korekcijų poreikį ateityje.
DUK
Ar robotas gali pravažiuoti siauru koridoriumi be papildomų nustatymų?
Taip, bet tai priklauso nuo vejos roboto modelio, pravažiavimo pločio ir esamų navigacijos nustatymų.
Ar „Narrow passage“ funkciją reikia aktyvuoti kiekvienam siauram perėjimui?
Ne visada. Ji reikalinga tose vietose, kur robotui pravažiavimas kelia aiškių navigacijos sunkumų.
Kodėl robotas vieną kartą pravažiuoja, o kitą kartą ne?
Taip nutinka dėl trajektorijos paklaidos, kliūčių padėties, įvažiavimo kampo ir žemėlapio netikslumo.
Ar siauras pravažiavimas gali mažinti pjovimo efektyvumą?
Taip. Robotas žoliapjovė gali rečiau pasiekti kitą zoną arba gaišti laiką koreguodamas maršrutą.
Kada verta koreguoti patį sklypo pravažiavimą, o ne tik roboto nustatymus?
Tada, kai robotui neužtenka vietos stabiliam pravažiavimui net po tinkamos konfigūracijos.