Vejos robotas praranda GPS, RTK ar NRTK ryšį? Kodėl taip nutinka ir ar robotas sugedo?
Pastaruoju metu sulaukiame daugiau klientų skambučių ir laiškų dėl vejos robotų, kurie staiga praranda GPS ar RTK ryšį, neranda tikslios pozicijos, nepradeda pjovimo arba sustoja darbo metu. Jeigu vejos robotas iki šiol veikė normaliai, o GPS, RTK ar nRTK problema atsirado staiga, tai nebūtinai reiškia, kad robotas sugedo.
Neskubėkite nerimauti – robotas nebūtinai sugedo
Pastaruoju metu Lietuvoje fiksuojami padidėję GNSS / GPS signalo trikdžiai, o mes sulaukiame daugiau klientų skambučių ir laiškų dėl staiga atsiradusių GPS, RTK ir nRTK pozicionavimo problemų. Tokie trikdžiai gali būti laikini ir tęstis 2–3 dienas, todėl staiga atsiradusi pozicionavimo klaida dar nebūtinai reiškia roboto gedimą.
Jeigu iki šiol robotas veikė normaliai, staigi GPS, RTK ar nRTK klaida gali būti susijusi su laikinais GNSS trikdžiais.
Neskubėkite atstatyti gamyklinių nustatymų, iš naujo kurti žemėlapio ar keisti veikiančios roboto instaliacijos. Pirmiausia palaukite, ar situacija neatsistatys per artimiausias 2–3 dienas.
GNSS trikdžių stiprumas ir paveikiama teritorija gali keistis. Pozicionavimas gali atsistatyti po kelių valandų, tačiau kai kuriais atvejais trikdžiai gali tęstis ir 2–3 dienas.
Jeigu GPS / RTK klaidos išlieka ilgiau nei 2–3 dienas arba nuolat kartojasi nepriklausomai nuo bendros GNSS situacijos, rekomenduojame kreiptis į servisą ir patikrinti konkretaus roboto sistemą.
Kodėl vejos robotas gali staiga prarasti GPS arba RTK signalą?
Šiuolaikiniai vejos robotai orientavimuisi gali naudoti kelias skirtingas technologijas: GPS ir RTK, Network RTK (nRTK), LiDAR, kameras, VSLAM bei kitus jutiklius.
GPS ir RTK naudojančiam vejos robotui reikalingas patikimas GNSS palydovų signalas. Jeigu šis signalas yra slopinamas, iškraipomas arba konkrečioje vietoje tampa per silpnas, robotas gali nebegalėti pakankamai tiksliai nustatyti savo buvimo vietos.
Todėl situacija, kai kelis mėnesius normaliai veikęs belaidis vejos robotas vieną dieną pradeda rodyti GPS, RTK ar pozicionavimo klaidas, nebūtinai reiškia techninį gedimą.
Kas yra GPS ir GNSS trikdžiai?
GNSS – bendras palydovinės navigacijos sistemų pavadinimas. GPS yra viena iš tokių sistemų. Vejos robotas savo buvimo vietai nustatyti priima signalus iš navigacijos palydovų.
Palydovų signalai, pasiekiantys Žemės paviršių, yra labai silpni, todėl gali būti paveikti įvairių trikdžių. Dažniausiai kalbama apie du reiškinius – GNSS jamming ir GNSS spoofing.
GNSS jamming – signalo slopinimas
Jamming atveju tikras palydovų signalas yra užgožiamas radijo trukdžiais. GNSS imtuvui tampa sunku arba neįmanoma patikimai apskaičiuoti savo buvimo vietos.
Vejos robotui tai gali pasireikšti prastu GPS signalu, RTK FIX praradimu, negalėjimu pradėti darbo arba laikinu roboto sustojimu.
GNSS spoofing – klaidinantis signalas
Spoofing atveju GNSS imtuvą gali pasiekti klaidinantis navigacijos signalas. Dėl to įrenginio apskaičiuota pozicija gali neatitikti tikrosios jo buvimo vietos.
Konkretaus vejos roboto reakcija į tokį signalą priklauso nuo jo navigacijos sistemos, programinės įrangos ir papildomų naudojamų jutiklių.
Kaip veikia nRTK vejos robotas?
Naujos kartos belaidžiuose vejos robotuose vis dažniau naudojama Network RTK arba nRTK technologija.
Ankstesnėse RTK sistemose dažnai buvo naudojama kliento sklype montuojama RTK bazinė stotis. Ji, kaip ir pats vejos robotas, priimdavo palydovinius signalus ir perduodavo robotui korekcinius duomenis.
Network RTK principas kitoks. Atskiros RTK bazinės stoties kliento kieme gali nebereikėti, nes korekcinius duomenis vejos robotas gauna internetu iš RTK infrastruktūros.
nRTK nepakeičia GNSS palydovų
Tai labai svarbus skirtumas. Network RTK vejos robotas vis tiek turi gauti GNSS palydovinius duomenis. nRTK sistema pateikia korekcijas, kurios leidžia roboto apskaičiuotą poziciją patikslinti iki centimetrinio lygio.
Taigi nRTK vejos robotui svarbūs du atskiri dalykai: pakankamai patikimas GNSS signalas roboto buvimo vietoje ir veikiantis duomenų ryšys, kuriuo robotas gauna Network RTK korekcijas.
Kas nutinka vejos robotui, kai slopinamas GPS / GNSS signalas?
Jeigu GNSS trikdžiai yra pakankamai stiprūs, vejos robotas gali nebegauti patikimų palydovinių matavimų. Tokiu atveju vien nRTK korekcijos problemos neišsprendžia.
Paprastai tariant, korekcinius duomenis galima panaudoti tik tada, kai pats robotas turi pakankamai patikimų GNSS matavimų, kuriuos galima koreguoti.
Galimi GPS arba RTK trikdžių požymiai
- vejos robotas ilgai ieško savo pozicijos;
- prarandamas RTK FIX;
- programėlėje rodomas silpnas GPS arba GNSS signalas;
- vejos robotas nepradeda suplanuoto pjovimo;
- robotas sustoja darbo metu;
- kai kurios vejos zonos lieka nenupjautos;
- robotas laukia, kol pozicionavimo tikslumas atsistatys;
- programėlėje atsiranda GPS, RTK, nRTK arba pozicionavimo klaida.
Ar nRTK veikia, jeigu dingsta interneto arba mobilusis ryšys?
GNSS signalo trikdžiai ir nRTK duomenų ryšio problema yra du skirtingi dalykai.
Robotas gali turėti gerą GNSS palydovų signalą, tačiau nebegauti Network RTK korekcijų dėl interneto, mobiliojo ryšio ar pačios nRTK paslaugos sutrikimo.
Tokiu atveju konkretaus vejos roboto elgesys priklauso nuo gamintojo, modelio ir naudojamos navigacijos sistemos. Gali būti prarastas centimetrinis RTK tikslumas, robotas gali laukti korekcijų arba laikinai apriboti darbą.
Ką gali reikšti RTK arba nRTK klaida?
- GNSS signalo trikdžius;
- silpną palydovų signalą konkrečioje sklypo vietoje;
- interneto arba mobiliojo ryšio problemą;
- laikiną Network RTK paslaugos sutrikimą;
- GNSS signalą užstojančius medžius ar pastatus;
- programinės įrangos problemą;
- rečiau – paties vejos roboto techninį gedimą.
Ar GPS spoofing gali paveikti vejos robotą?
GNSS spoofing skiriasi nuo paprasto GPS signalo slopinimo. Slopinimo metu įrenginiui tampa sunku priimti tinkamą signalą, o spoofing atveju GNSS imtuvas gali gauti klaidinančią navigacijos informaciją.
Teoriškai dėl to GNSS imtuvo apskaičiuota vieta gali neatitikti tikrosios įrenginio buvimo vietos. Tačiau nereikėtų teigti, kad dėl spoofing vejos robotas būtinai išvažiuos už nustatytos teritorijos.
Šiuolaikiniai belaidžiai vejos robotai vis dažniau naudoja ne vien palydovinę navigaciją. Priklausomai nuo modelio, GNSS ir nRTK gali būti papildomi kameromis, VSLAM, LiDAR, IMU, giroskopu, akselerometru, ratų odometrija ir kitais jutikliais.
Todėl roboto reakcija į sutrikusį arba klaidinantį GNSS signalą priklauso nuo konkretaus modelio ir jo navigacijos architektūros.
GPS / nRTK ar LiDAR vejos robotas – kuo skiriasi?
Ne visi belaidžiai vejos robotai savo pagrindinei navigacijai naudoja GPS ar RTK.
Rinkoje yra robotų, kurių pagrindinė navigacija paremta LiDAR arba vaizdo kameromis. Tokios technologijos gali būti aktualios sklypuose, kuriuose palydovinis signalas yra sudėtingesnis dėl aukštų pastatų, didelių medžių ar kitų kliūčių.
Pavyzdžiui, Sunseeker vejos robotų gamoje naudojamos skirtingos navigacijos technologijos. Sunseeker X5 Gen 2, X7 Gen 2 ir didesni modeliai naudoja nRTK kartu su VSLAM ir kameromis, o Sunseeker X4 navigacijai naudoja 360 laipsnių 3D LiDAR, Vision AI ir L-SLAM.
Todėl renkantis robotą vejapjovę be perimetro laido svarbu vertinti ne tik pjaunamą plotą ar kainą, bet ir tai, kokia navigacijos technologija geriausiai tinka konkrečiam sklypui.
Ieškote belaidžio vejos roboto?
GPSmeistras asortimente rasite GPS / RTK, nRTK, LiDAR ir kameromis naviguojančius vejos robotus skirtingo dydžio ir sudėtingumo sklypams.
Kodėl GPS trikdžiai vieną dieną yra, o kitą – ne?
GNSS trikdžiai nebūtinai yra pastovūs. Jų intensyvumas, trukmė ir paveikiama teritorija gali keistis.
Todėl galimas scenarijus, kai vejos robotas kelias savaites ar mėnesius veikia be jokių GPS ar RTK problemų, tačiau tam tikru metu pradeda rodyti pozicionavimo klaidas. Vėliau situacijai pasikeitus robotas gali vėl veikti normaliai.
Būtent todėl, kai per trumpą laiką sulaukiame daugiau klientų skambučių ir laiškų dėl GPS, RTK ar nRTK problemų iš skirtingų Lietuvos vietovių, vertiname ne tik konkretaus roboto instaliaciją, bet ir bendrą GNSS situaciją.
Kaip patikrinti GPS ir GNSS trikdžius Lietuvoje?
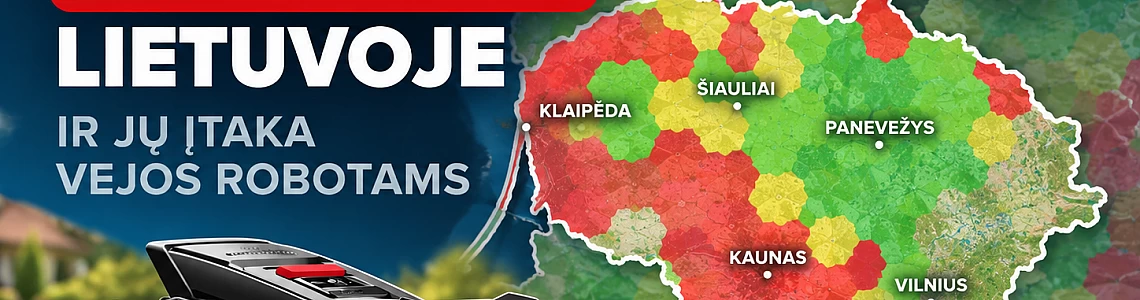
Vienas iš viešai prieinamų įrankių GNSS situacijai stebėti yra GPSJam.
GPSJam žemėlapis pagal orlaivių perduodamus navigacijos duomenis leidžia matyti teritorijas, kuriose pastebima daugiau galimų GNSS navigacijos sutrikimų.
GPSJam tiesiogiai nematuoja GPS signalo konkretaus kliento kieme. Žemėlapyje daugiausia naudojami skrendančių orlaivių navigacijos sistemų duomenys.
Kelių kilometrų aukštyje esantis orlaivis ir ant žemės dirbantis vejos robotas gali būti paveikti skirtingai. Todėl GPSJam reikėtų naudoti kaip bendrą GNSS situacijos indikatorių, o ne kaip konkretaus vejos roboto gedimo patvirtinimą.
Ką daryti, jeigu vejos robotas staiga prarado GPS, RTK arba nRTK?
Neskubėkite keisti nustatymų
Jeigu vejos robotas iki šiol veikė normaliai, palaukite ir pabandykite jį paleisti dar kartą vėliau.
Perkraukite vejos robotą
Taip galima atmesti dalį laikinų programinės įrangos ar ryšio problemų.
Patikrinkite interneto arba mobilųjį ryšį
Network RTK naudojančiam vejos robotui duomenų ryšys reikalingas nRTK korekcijoms gauti.
Patikrinkite programinės įrangos atnaujinimus
Gamintojai atnaujina vejos robotų navigacijos, GNSS ir pozicionavimo algoritmus, todėl verta naudoti naujausią gamintojo programinės įrangos versiją.
Įvertinkite GNSS trikdžių situaciją
Jeigu tuo pačiu metu regione pastebima daugiau GNSS trikdžių, staiga atsiradusi GPS ar RTK problema gali būti laikina.
Jeigu problema išlieka, kreipkitės į servisą
Jeigu GPS, RTK ar nRTK klaidos kartojasi nuolat, reikėtų patikrinti konkretaus vejos roboto navigacijos sistemą, ryšį, instaliaciją ir kitus galimus gedimus.
Ko nerekomenduojame daryti iš karto?
Jeigu vejos robotas iki šiol veikė normaliai ir GPS arba RTK problema atsirado staiga, neskubėkite:
- iš naujo kurti viso vejos žemėlapio;
- atstatyti vejos roboto gamyklinių parametrų;
- perstatyti RTK bazinės stoties, jeigu jūsų robotas ją naudoja;
- keisti visos roboto instaliacijos;
- registruoti roboto remontui vien dėl vienkartinės GPS klaidos.
Pirmiausia verta įsitikinti, kad GPS ar RTK problema nėra laikina.
Ar GPS ir nRTK vejos robotai dėl GNSS trikdžių tampa nepatikimi?
Ne. GPS, RTK ir Network RTK technologijos leidžia šiuolaikiniams vejos robotams dirbti be fizinio perimetro laido ir labai tiksliai orientuotis sklype.
Tačiau bet kuri palydovine navigacija paremta sistema tam tikru mastu priklauso nuo GNSS signalo prieinamumo ir kokybės.
Dėl šios priežasties naujesniuose robotuose vis dažniau derinamos kelios navigacijos technologijos. GPS ir nRTK gali būti papildomi kameromis, VSLAM, LiDAR, IMU ir kitais jutikliais.
Jeigu sklype GPS signalas nuolat sudėtingas dėl pastatų, medžių ar kitų aplinkos sąlygų, galima svarstyti ir LiDAR arba kitą nuo palydovinės navigacijos mažiau priklausantį vejos robotą.
Kada dėl GPS ar RTK problemos jau verta kreiptis į servisą?
Jeigu GPS, RTK arba nRTK problema nepraeina ir kartojasi nuolat, priežastis gali būti nesusijusi su bendrais GNSS trikdžiais.
Tokiu atveju reikėtų patikrinti:
- GNSS signalo kokybę konkrečiame sklype;
- ar signalui netrukdo pastatai, medžiai ir kitos kliūtys;
- RTK bazinės stoties vietą, jeigu konkreti sistema ją naudoja;
- Wi-Fi, 4G ar kitą interneto ryšį;
- Network RTK paslaugos veikimą;
- vejos roboto programinę įrangą;
- GNSS imtuvo ir kitų navigacijos komponentų veikimą.
Staiga atsiradusi GPS ar RTK klaida dar nereiškia, kad vejos robotas sugedo
Jeigu vejos robotas ilgą laiką veikė be problemų ir GPS, RTK arba nRTK klaidos atsirado staiga, pirmiausia verta įvertinti bendrą GNSS situaciją ir palaukti, ar pozicionavimas neatsistatys.
Pastaruoju metu ir mes sulaukiame daugiau klientų skambučių bei laiškų dėl staiga atsiradusių GPS ir RTK pozicionavimo problemų.
Todėl prieš keičiant roboto instaliaciją, iš naujo kuriant vejos žemėlapį ar registruojant robotą remontui verta įsitikinti, kad problema nėra laikina.
Jeigu problema išlieka, GPSmeistras specialistai gali padėti įvertinti, ar ji susijusi su GNSS / RTK pozicionavimu, nRTK ryšiu, roboto instaliacija ar pačiu įrenginiu.
Palikti komentarą